Artykuł sponsorowany
Dlaczego dokładność osi spada przy zmianie kierunku w napędzie śrubowym
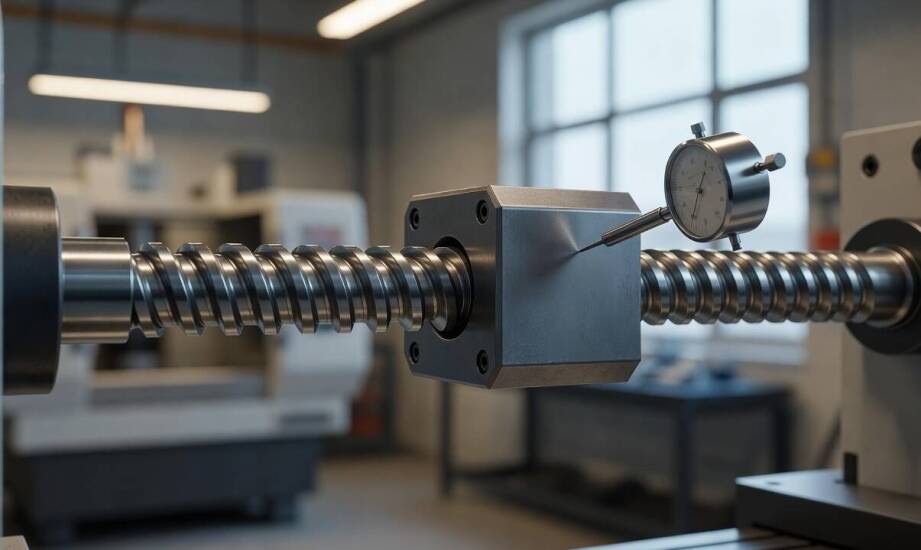
W układach automatyki przemysłowej osie napędzane mechanizmami śrubowymi wielokrotnie dojeżdżają do tych samych pozycji referencyjnych podczas cyklu pracy maszyny. Prawidłowe działanie urządzeń w branży CNC czy sektorze medycznym zależy od stabilności wymiarowej podczas ciągłego ruchu. Każda zmiana kierunku ujawnia wówczas obecność luzu w połączeniu śruby z nakrętką. To zjawisko wpływa bezpośrednio na ostateczną powtarzalność pozycjonowania napędu, wymuszając uważny dobór komponentów.
Skąd bierze się luz zwrotny przy zmianie kierunku osi?
Ruch obrotowy przekłada się na przesuw liniowy nakrętki dzięki ciągłemu zazębieniu gwintu. Standardowe nakrętki bez napięcia wstępnego wykazują naturalny luz zwrotny ze względu na tolerancje wykonania zwojów. Minimalna pusta przestrzeń między współpracującymi powierzchniami umożliwia płynną pracę napędu, zapobiegając jego zakleszczeniu przy nagłym wzroście temperatury i rozszerzalności cieplnej materiału. W tradycyjnych napędach kulowych dodatkowe przemieszczenie elementów tocznych między krawędziami bieżni przy zmianie obciążenia fizycznie potęguje to opóźnienie. Mechanizmy pozbawione jakiejkolwiek kompensacji wykazują martwy skok wynoszący zazwyczaj od 0,02 mm do 0,25 mm.
Skok gwintu warunkuje rozdzielczość pozycjonowania całego układu kinematycznego. Mniejsza odległość między zwojami wymusza większą liczbę obrotów wału silnika do pokonania zadanego dystansu. Takie rozwiązanie znacząco poprawia precyzję, chociaż ogranicza maksymalną prędkość przesuwu osi. Zastosowanie nakrętki z napięciem wstępnym trwale kasuje wolną przestrzeń między zwojami, eliminując luz przy zmianie kierunku obrotów. Sztywniejsze pasowanie elementów wymaga jednak pokonania większego oporu tarcia, co podnosi temperaturę roboczą i obniża sprawność energetyczną napędu.
Jak obciążenie wpływa na powtarzalność pozycjonowania?
Każda gwałtowna zmiana wektora siły w trakcie pracy maszyny demaskuje różnice między zadanym ruchem nominalnym a faktycznym położeniem wózka na prowadnicy. Zewnętrzne obciążenie dociskające bok gwintu wywołuje mikroprzesunięcia w strefie niekasowanego luzu osiowego, opóźniając reakcję zespołu wykonawczego na sygnał płynący ze sterownika. Zaawansowane siłowniki śrubowe elektryczne kompensują te fizyczne opóźnienia, wykorzystując sygnały z enkoderów oraz szybkie pętle sprzężenia zwrotnego. Zastępują one starsze układy pneumatyczne w miejscach wymagających pełnej kontroli profilu ruchu.
Płynność nawrotu poprawia się poprzez zastosowanie odpowiedniego sprzęgła elastomerowego, które skutecznie tłumi mechaniczne szarpania podczas wyhamowywania i napędzania wału. Zastosowanie bezpośredniego przeniesienia momentu obrotowego zmniejsza sumaryczny błąd pozycjonowania, który dawniej wynikał z nakładania się luzów na kolejnych kołach zębatych. Odpowiednie skonfigurowanie parametrów przyspieszenia w serwonapędzie łagodzi uderzenia powstające w ułamku sekundy, gdy gwint przechodzi płynnie z jednej strony zwoju na drugą.
Ostateczny wynik zależy od klasy zastosowanej śruby i sztywności ramy głównej maszyny. Standardowe układy trapezowe osiągają powtarzalność na poziomie 50–100 µm, co wystarcza do realizacji prostych procesów bez częstych i obciążonych nawrotów. Precyzyjne śruby kulowe w klasie szlifowanej gwarantują powtarzalność rzędu ±10 µm, sprawdzając się w wymagających frezarkach CNC oraz systemach dozujących. Podczas codziennej pracy w Pivexin Technology opieramy dobór komponentów techniki liniowej na analizie sił osiowych i oczekiwanej dynamiki pracy układu. Ograniczenia stricte mechaniczne zawsze wyznaczają górny pułap dokładności, którego nie potrafi zniwelować nawet najbardziej zaawansowany algorytm w sterowniku silnika.
Kategorie artykułów
Polecane artykuły

Kluczowe aspekty zatrudniania cudzoziemców – porady prawne dla pracodawców
Zatrudnianie cudzoziemców w Polsce to proces wymagający znajomości przepisów prawnych oraz procedur administracyjnych. Kluczowe aspekty obejmują legalizację pobytu oraz wymagania dotyczące zatrudnienia obcokrajowców, co pozwala uniknąć problemów prawnych. Pracodawcy muszą przygotować odpowiednie dok

Jak długopis łączy elegancję z funkcjonalnością?
Długopis to nie tylko narzędzie do pisania, ale również wyraz elegancji i stylu. Współczesne modele łączą funkcjonalność z estetyką, co sprawia, że stają się nieodłącznym elementem codziennego życia. Różnorodność dostępnych opcji pozwala na dopasowanie go do indywidualnych potrzeb i gustu użytkownik